MPSoC vs reiner FPGA vs MCU+ARM: Wie Sie die richtige der drei heterogenen Routen wählen
Die häufigste Frage bei der Embedded-Auswahl ist nicht „welcher Chip ist der schnellste”, sondern „soll ich MPSoC, reinen FPGA oder MCU+ARM mit externer Logik verwenden?” Diese drei Routen haben klare Grenzen bei Rechenleistung, Entwicklungseffizienz, Kosten und Leistungsaufnahme.
Zuerst: Die drei Routen lösen unterschiedliche Probleme
| Route | Architektur | Gut in | Schlecht in |
|---|---|---|---|
| MPSoC (Zynq-Serie) | ARM-Verarbeitungssystem (PS) + FPGA-programmierbare Logik (PL) auf einem Chip | Hardware-Software-Co-Design: ARM führt Linux/Steuerung aus, PL beschleunigt parallel in Echtzeit | Massive Parallelverarbeitung wie reiner FPGA; extrem niedrige Kosten |
| Reiner FPGA (Kintex/Virtex-Serie) | Vollständig programmierbare Logik, keine eingebaute CPU | Harte Echtzeit-Parallelität, Direktanbindung Hochgeschwindigkeitsschnittstellen, individueller Datenfluss | Komplexes Betriebssystem, Protokollstacks, Bedieneroberfläche |
| MCU+ARM + externer FPGA/CPLD | MCU oder ARM SoC führt Hauptprogramm aus, kleine externe Logik für Glue | Kostenorientiert, steuerungsdominiert, minimale Glue-Logik | Hochbandbreitendatenfluss, Mehrkanal-Parallelbeschleunigung |
Kernurteil: Wenn Ihr System „Betriebssystem + Echtzeit-Parallelbeschleunigung” auf einem Chip benötigt, ist MPSoC erste Wahl; wenn der Kernwert in parallelem Datenfluss und Hochgeschwindigkeitsschnittstellen liegt, ist reiner FPGA direkter; wenn 90 % des Systems Steuerlogik mit nur wenig Glue ist, spart MCU+externe Kleinelektronik am meisten.
Erstes Konto: Wie Sie den Rechenbedarf aufteilen
Der erste Schritt ist nicht der Blick auf Chips, sondern die Aufteilung des Rechenbedarfs in zwei Kategorien: sequentielle Steuerungsrechenleistung und parallele Echtzeitrechenleistung.
Typische Systemaufteilung:
| Aufgabentyp | Beispiele | Benötigte Rechenleistung | Beste Route |
|---|---|---|---|
| Linux/Netzwerkprotokollstacks/Dateisystem | Geräteverwaltung, Web-Oberfläche, Datenprotokollierung | Dual-Core ARM oder mehr | MPSoC oder MCU+ARM |
| Mehrkanal-Parallelakquise/-verarbeitung | 8-Kanal ADC simultan, 4 Video-Streams | FPGA-Logik (DSP/BRAM/LUT) | Reiner FPGA oder MPSoC-PL |
| Hochgeschwindigkeitsschnittstellenprotokoll | PCIe Gen3, 10G Ethernet, JESD204B | FPGA-Hard-IP oder Logik | Reiner FPGA oder MPSoC |
| Einfacher Zustandsmaschine/IO-Erweiterung | Tasten, LEDs, UART/I2C-Bridge | Minimale LUT | MCU+CPLD/kleiner FPGA |
| KI-Inferenz/neuronale Netze | Objekterkennung, Klassifizierung, Merkmalsextraktion | ARM NEON oder FPGA-Beschleunigung | MPSoC (PL-Beschleunigung) oder reiner FPGA |
Faustregel: Wenn sequentielle Steuerungsaufgaben über 60 % liegen und ein Betriebssystem benötigen, wählen Sie MPSoC; wenn parallele Echtzeitaufgaben über 60 % und laufzeitempfindlich sind, wählen Sie reinen FPGA; wenn beides nicht signifikant ist, wählen Sie MCU+externe Kleinelektronik.
Zweites Konto: Entwicklungseffizienz und Teamfähigkeiten
| Dimension | MPSoC | Reiner FPGA | MCU+ARM+externe Logik |
|---|---|---|---|
| Softwareentwicklung | C/C++ unter Linux/Bare-Metal-ARM | Fast keine „Software”, alles RTL | C auf MCU, minimal Verilog |
| Hardwareentwicklung | Vivado für PL-Logik | gesamte Logik in Verilog/VHDL | MCU-Registerkonfiguration + Glue-Logik |
| Bootzeit | PS bootet Linux ca. 2–5 s | FPGA-Konfiguration fertig, <100 ms | MCU-Boot <10 ms |
| Teamanforderung | Embedded-C UND FPGA-RTL | Reines FPGA-Team | Normales Embedded-Team |
| Debugging-Komplexität | PS/PL-Wechselwirkung komplex | Timing-Closure ist Hauptaufgabe | Am einfachsten |
Drittes Konto: Kosten, Leistungsaufnahme und Boardfläche
| Dimension | MPSoC (ZU4EV-Klasse) | Reiner FPGA (XCKU15P-Klasse) | MCU+externer CPLD/kleiner FPGA |
|---|---|---|---|
| Chipkosten | Mittel-hoch ($50–150) | Hoch ($100–300) | Niedrig ($5–20) |
| Boardfläche | Ein-Chip-integriert, klein | Ein Chip aber viele Peripheriegeräte | Zwei Chips, größer |
| Typische Leistung | 5–15 W | 10–25 W | 1–3 W |
| Peripheriegeräte | DDR, Strommanagement erheblich | DDR (falls nötig), Hochgeschwindigkeitstransceiver | Minimal, kein Hochgeschwindigkeits-DDR |
| Serienkosten | Mittel | Hoch | Niedrig |
Entscheidungstabelle: Fünf Fragen zur Routenwahl
| # | Frage | Wenn „Ja” | Wenn „Nein” |
|---|---|---|---|
| 1 | Benötigt das System Linux/komplexes Betriebssystem? | MPSoC bevorzugen | Weiter |
| 2 | Gibt es 4+ parallele Datenströme oder Hochgeschwindigkeitsschnittstellen? | Reinen FPGA oder MPSoC-PL bevorzugen | Weiter |
| 3 | Schreibt Ihr Team FPGA-RTL? | MPSoC oder reinen FPGA möglich | MCU+externe Logik wählen |
| 4 | Muss die BOM-Kosten unter $30 bleiben? | MCU+externe Logik wählen | Weiter |
| 5 | Brauchen Sie Steuerung UND Echtzeitbeschleunigung auf einem Chip? | MPSoC | Reiner FPGA oder geteiltes Board |
Häufige Irrtümer: Wann MPSoC die falsche Wahl ist
1. Nur Steuerung, keine PL-Beschleunigung nötig: MPSoC verschwendet halbe Die-Fläche; verwenden Sie ein ARM-SoC wie i.MX-Serie + minimale Logik.
2. PL-Logik übersteigt MPSoC-Kapazität: XCU4EV hat ~154K LUT in PL; bei 300K+ LUT gehen Sie zu reinem FPGA (XCKU15P ~372K LUT) oder größerem MPSoC.
3. Team kann überhaupt kein FPGA: Wenn PL ungenutzt bleibt, kaufen Sie günstigeres Zynq-7000 oder ARM-SoC.
4. Extrem kurze Bootzeit nötig: MPSoC-PS braucht Sekunden für Linux; bei <100 ms Anforderung ist reiner FPGA oder MCU besser.
Board-Empfehlungen
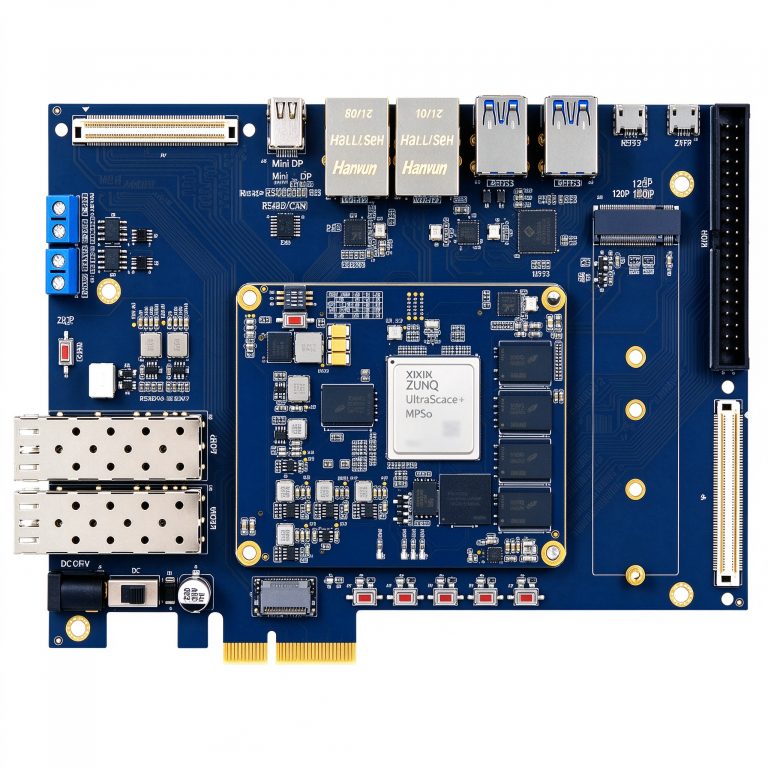
- MPSoC-Route → DUUZ4EV (XCZU4EV Zynq UltraScale+ MPSoC): ARM Cortex-A53 + R5F plus PL-Logik, für mittel-bis hochklassige Projekte mit Hardware-Software-Co-Design.
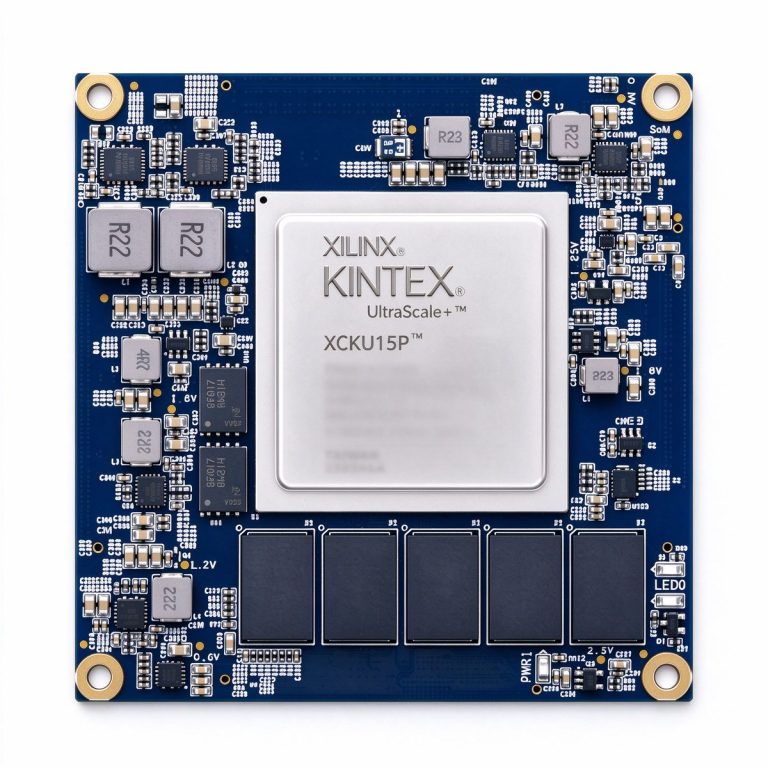
- Reine-FPGA-Route → DUKU15P (XCKU15P Kintex UltraScale+ Core-Board): 372K LUT plus 32 GTH-Transceiver, für großmaßstäbige Parallellogik und hochgeschwindigkeitschnittstellenintensive Projekte.
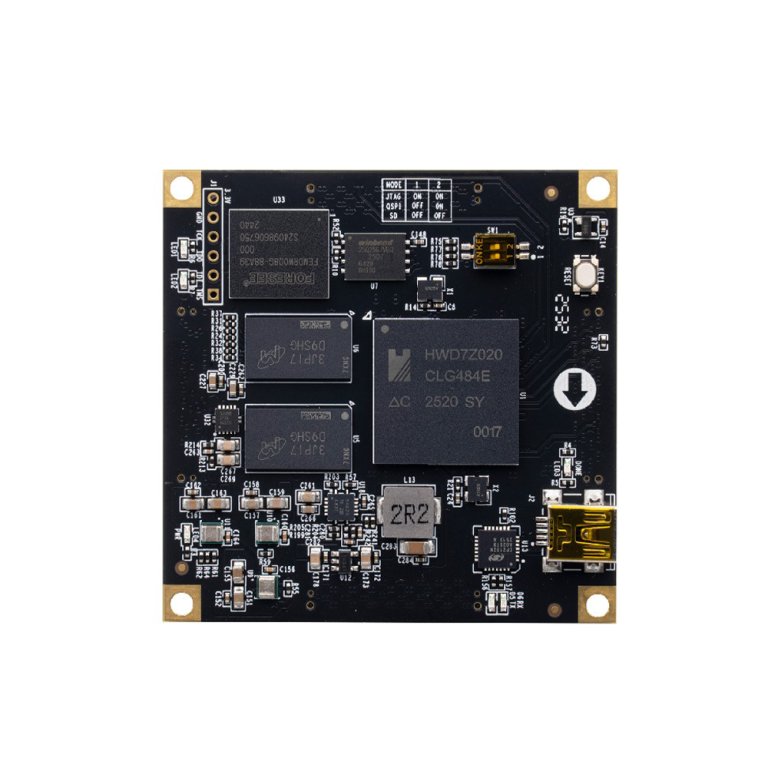
- Inlands-/Kostenroute → PBC7Z021G (inlands Zynq SoC Core-Board): mit XC7Z021 kompatibler inlands heterogener SoC, für Projekte mit Budgetrestriktionen oder Inlandsanforderungen.
Weiterlesen
- [FPGA-Auswahlentscheidungsmatrix: Ressourcen, Transceiver und Preis](/article/fpgaselection-decision-matrix/)
- [Praxiseinsatz inlands ZYNQ (PBC7Z020G/021G): Vom Schaltplan zur Software](/article/domestic-zynq-replacement-practice/)
- [Mehrkamera-Onboard-KI-Inferenz: FPGA-Pipeline vom Sensor zum NPU](/article/multi-camera-onboard-ai-inference/)